2026-10-27
 来源:
 时间:2026-04-09
 阅览量:
韩国光州科学技术院(GIST)人工智能融合学科李奎彬教授的研究团队开发出了一种"AI双臂机器人抓取技术",该技术能使机器人像人一样通过双臂协同运动来保持平衡,并稳定地抓取和操控物体。
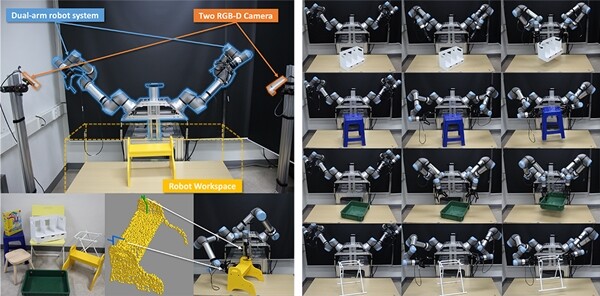
这项技术的核心在于,机器人能够自主学习并解决抓取物体时因双臂运动相互冲突或力的平衡被打破而产生的不稳定性,进而实现稳定的抓取姿态。预计该技术将有助于推动未来类似人类、利用上半身操控物体的类人机器人研究的发展。
近期,在物流、制造、医疗等各产业的真实环境中,对能够物理执行任务的"物理AI"需求日益增长,因此,能够利用双臂稳定抓取和处理物体的"双臂机器人"备受关注。特别是对于像家具一样大或重的物体,单臂难以处理,双臂协同实现稳定抓取的技术至关重要。
然而,双臂抓取需要同时考虑手臂的位置、方向和作用力,情况组合复杂,并且必须避免双臂相互碰撞,同时平衡分散施加于物体的力,因此需要复杂得多的控制。
以往的研究多采用分别计算双臂动作后再进行组合的方式,未能充分考虑双臂的协作,导致运动冲突或力偏向一侧的问题,在真实环境中实现稳定的双臂协作存在局限性。
为解决这些问题,研究团队开发了一种名为"双臂抓取机器人系统(BiGraspFormer)"的AI模型,该模型从一开始就将双臂作为一个整体系统来同时考虑。这项技术采用"端到端"的方式,即从输入到结果作为一个整体过程处理,无需单独分步,一次性完成双臂协作的学习。
李奎彬教授表示:"这项研究是首个证明双臂机器人协作可以通过一种综合方式进行学习,并能从虚拟环境直接应用于真实机器人而无需额外学习的集成式双臂抓取系统。"
他还表示:"期待这项研究能在未来大型家具搬运、物流仓库自动化、制造现场的重物组装等多个领域——那些传统单臂机器人存在局限的地方——将双臂机器人的实用化向前推进一步。"
由李奎彬教授指导、博士生金康民(第一作者)进行的这项研究,获得了韩国科学技术信息通信部、信息通信企划评价院的人工智能研究生院支援项目,以及韩国研究财团为开发智能应用而开展的开放模拟器核心技术支援项目的资助。研究成果将于今年6月1日至5日在奥地利维也纳举行的机器人领域世界最权威学术会议"ICRA 2026"上发表。此外,该研究已于2025年9月23日在国际学术服务器"arXiv"上预公开。
来源:韩国大学期刊
 最新资讯更多
2026-10-27
2026-08-07
2026-05-08
2026-04-09
2026-04-08
2026-04-03
2026-03-31
2026-03-31
 热点推荐更多
2025-11-10

本科及以上学历,专业不限!山东大学(威海)图书馆招聘工作人员!
2025-03-25
2026-01-23
2026-06-11
2026-11-10
2026-01-13
2025-12-22
2026-01-09
免责声明:本网站部分内容来自互联网采集,或本站原创,如发现存在误传其作品情形,请及时与本站联系。
©山东新韩科技咨询有限责任公司
保留所有权利
copyright ©2021--2022 www.xinhan100.com 备案号: 鲁ICP备2024058683号 公安备案号:鲁公网安备37100002001159号

官方微信
客服电话:
0631-5651499
咨询手机:
18660326735
周一至周日8:00-18:00